Robotyka kosmiczna
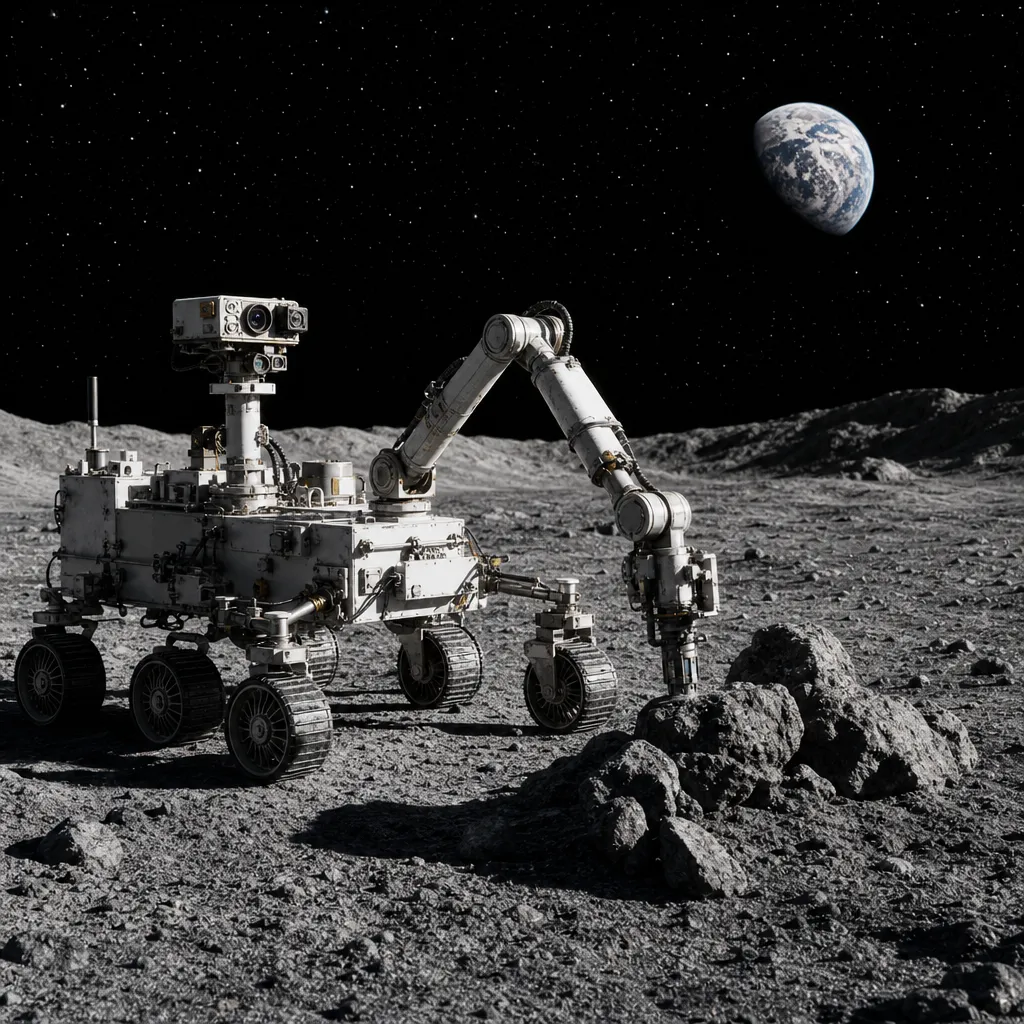
Robotyka kosmiczna to dziedzina łącząca astronautykę, automatykę, sztuczną inteligencję, mechanikę i nauki materiałowe w celu projektowania maszyn zdolnych do pracy poza Ziemią. Obejmuje zarówno łaziki, lądowniki i orbitery, jak i ramiona robotyczne, autonomiczne systemy dokowania czy przyszłe roboty wspierające astronautów na Księżycu i Marsie. Bez robotów współczesna eksploracja Układu Słonecznego byłaby znacznie uboższa, bo to one docierają tam, gdzie człowiek jeszcze nie może lub nie powinien ryzykować życia. Ich rozwój jest też jednym z najważniejszych kroków na drodze do długotrwałej obecności ludzi poza Ziemią.
Spis treści
- Czym jest robotyka kosmiczna i dlaczego ma tak duże znaczenie?
- Najważniejsze typy robotów wykorzystywanych w kosmosie
- Jakie wyzwania musi pokonać robot pracujący poza Ziemią?
- Najważniejsze misje, które ukształtowały robotykę kosmiczną
- Autonomia, sztuczna inteligencja i sterowanie z opóźnieniem
- Robotyka kosmiczna a przyszłe bazy na Księżycu i Marsie
- Znaczenie naukowe i praktyczne: czego uczą nas roboty kosmiczne?
- FAQ
Czym jest robotyka kosmiczna i dlaczego ma tak duże znaczenie?
Robotyka kosmiczna zajmuje się budową i sterowaniem urządzeń działających w warunkach próżni, skrajnych temperatur, podwyższonego promieniowania oraz opóźnionej komunikacji z Ziemią. W praktyce oznacza to konieczność konstruowania maszyn wyjątkowo niezawodnych, oszczędnych energetycznie i zdolnych do podejmowania części decyzji samodzielnie.
W odróżnieniu od robotów przemysłowych na Ziemi, roboty kosmiczne nie mogą liczyć na szybki serwis. Jeśli lądownik osiądzie na Marsie albo sonda znajdzie się przy odległej asteroidzie, wszelkie naprawy są bardzo ograniczone lub niemożliwe. Dlatego projektuje się je z dużym marginesem bezpieczeństwa, a ich oprogramowanie przechodzi bardzo rygorystyczne testy.
Znaczenie robotyki kosmicznej jest podwójne. Po pierwsze, umożliwia badania naukowe: analizę atmosfer, skał, lodu, pól magnetycznych czy promieniowania. Po drugie, ma wymiar praktyczny i operacyjny: obsługuje satelity, wspiera montaż konstrukcji orbitalnych i przygotowuje teren pod przyszłe misje załogowe.
Najważniejsze typy robotów wykorzystywanych w kosmosie
Pod pojęciem robotyki kosmicznej kryje się kilka różnych klas urządzeń. Nie każdy bezzałogowy pojazd działa tak samo i nie każdy pełni tę samą funkcję.
Łaziki
Łazik to pojazd poruszający się po powierzchni ciała niebieskiego. Jego zadaniem może być dokumentowanie terenu, wykonywanie odwiertów, analiza składu skał i poszukiwanie śladów dawnych warunków sprzyjających życiu. Najbardziej znane są marsjańskie łaziki, takie jak Spirit, Opportunity, Curiosity i Perseverance.
Łazik musi radzić sobie z przeszkodami terenowymi, pyłem, zmianami temperatury i ograniczoną mocą. Na Marsie dodatkowym problemem jest opóźnienie sygnału radiowego, dlatego pojazd nie jest sterowany jak samochód zdalnie prowadzony „na żywo”, lecz wykonuje zestawy zaplanowanych komend.
Lądowniki
Lądownik to pojazd, który osiada na powierzchni i zwykle pozostaje w jednym miejscu. Może prowadzić pomiary meteorologiczne, geofizyczne i chemiczne. Dobrym przykładem był InSight na Marsie, zaprojektowany do badań wnętrza planety, a nie do przemieszczania się po niej.
Orbitery i sondy przelotowe
Orbiter krąży wokół planety, księżyca lub innego obiektu i wykonuje mapowanie, obserwacje radarowe, spektroskopię oraz retransmisję danych z powierzchni. Sonda przelotowa z kolei mija cel bez wchodzenia na orbitę, zwykle po to, by oszczędzić paliwo lub zbadać obiekty bardzo odległe. Obie klasy pojazdów są silnie zautomatyzowane, choć nie przemieszczają się po gruncie jak łaziki.
Ramiona robotyczne
Na statkach kosmicznych i stacjach orbitalnych ogromną rolę odgrywają ramiona robotyczne. Mogą chwytać ładunki, wspomagać astronautów podczas spacerów kosmicznych, przenosić moduły lub ustawiać eksperymenty. Kanadyjskie systemy Canadarm i Canadarm2 stały się symbolem precyzyjnej robotyki orbitalnej.
Roboty serwisowe i manipulatory przyszłości
Coraz większe znaczenie zyskują koncepcje robotów zdolnych do inspekcji, tankowania, przechwytywania i napraw satelitów na orbicie. To ważny kierunek rozwoju, bo infrastruktura kosmiczna staje się coraz gęstsza, a koszt budowy i wynoszenia nowych satelitów pozostaje wysoki.
Jakie wyzwania musi pokonać robot pracujący poza Ziemią?
Kosmos jest środowiskiem skrajnym. Nawet pozornie prosta czynność, taka jak obrót koła albo otwarcie chwytaka, wymaga uwzględnienia wielu czynników, które na Ziemi często można pominąć.
- Próżnia – wpływa na smary, materiały i odprowadzanie ciepła.
- Ekstremalne temperatury – w cieniu może panować głęboki mróz, a w słońcu bardzo wysoka temperatura.
- Promieniowanie – uszkadza elektronikę i może powodować błędy w pamięci oraz procesorach.
- Opóźnienia komunikacyjne – na Marsie sygnał radiowy potrzebuje od kilku do kilkudziesięciu minut w obie strony, zależnie od położenia planet.
- Ograniczona energia – robot korzysta zwykle z paneli słonecznych lub źródła radioizotopowego, więc każdy ruch musi być dobrze zaplanowany.
- Nieprzewidywalny teren – piasek, pył, kamienie, strome zbocza i lód mogą unieruchomić pojazd.
Szczególnie ważna jest autonomia. W robotyce kosmicznej oznacza ona zdolność systemu do planowania działań, wykrywania zagrożeń i korygowania trasy bez ciągłej ingerencji operatora. Nie chodzi o pełną niezależność od ludzi, lecz o inteligentne wykonywanie zadań w sytuacji, gdy natychmiastowa reakcja z Ziemi jest niemożliwa.
Najważniejsze misje, które ukształtowały robotykę kosmiczną
Historia tej dziedziny to seria przełomów technologicznych. Każda udana misja wnosiła nie tylko dane naukowe, ale też nowe rozwiązania konstrukcyjne i programowe.
| Zagadnienie | Dane / wyjaśnienie | Znaczenie | Warto wiedzieć |
|---|---|---|---|
| Łazik marsjański | Mobilny robot powierzchniowy badający skały, glebę i atmosferę. | Pozwala analizować teren z wielu miejsc, a nie tylko w jednym punkcie lądowania. | Sterowanie odbywa się z opóźnieniem, więc pojazd wykonuje pakiety poleceń autonomicznie. |
| Lądownik | Robot osiadający na powierzchni i prowadzący pomiary stacjonarne. | Sprawdza się w badaniach geofizyki, pogody i lokalnej chemii gruntu. | Często jest prostszy od łazika, ale mniej elastyczny badawczo. |
| Orbiter | Statek pracujący na orbicie planety lub księżyca. | Mapuje powierzchnię i często przekazuje dane z lądowników lub łazików. | Nie bada gruntu bezpośrednio, ale daje szeroki kontekst globalny. |
| Ramię robotyczne | Manipulator do chwytania, przenoszenia i montażu elementów. | Umożliwia serwis orbitalny i wspiera astronautów podczas pracy na zewnątrz stacji. | W mikrograwitacji liczy się nie masa ładunku, lecz jego bezwładność. |
| Autonomia | Zdolność robota do samodzielnego planowania i reagowania na przeszkody. | Zmniejsza ryzyko błędów i poprawia efektywność działań przy dużych opóźnieniach sygnału. | Autonomia w kosmosie jest stopniowana, a nie absolutna. |
| Źródła energii | Najczęściej panele słoneczne lub generatory radioizotopowe. | Decydują o czasie pracy, zasięgu i doborze instrumentów. | W odległych lub zacienionych miejscach energia słoneczna bywa niewystarczająca. |
| Próbkowanie gruntu | Pobieranie i analiza materiału z powierzchni lub wnętrza skał. | To klucz do poznania historii geologicznej i chemicznej badanego obiektu. | Niektóre misje przygotowują próbki do późniejszego transportu na Ziemię. |
| Serwis satelitów | Inspekcja, naprawa, przechwytywanie lub tankowanie na orbicie. | Może wydłużyć życie kosztownej infrastruktury kosmicznej. | To ważny krok także w ograniczaniu ilości śmieci kosmicznych. |
Jednym z wczesnych kamieni milowych były radzieckie Łunochody, pierwsze zdalnie sterowane pojazdy, które poruszały się po powierzchni Księżyca. Pokazały, że mobilna eksploracja ciała niebieskiego jest możliwa.
Na Marsie przełom przyniosły kolejne generacje amerykańskich łazików. Sojourner udowodnił, że miniaturowy pojazd może pracować na innej planecie. Spirit i Opportunity pokazały trwałość oraz naukową wartość mobilnych platform. Curiosity wprowadził bardziej zaawansowane laboratorium chemiczne, a Perseverance rozszerzył badania o przygotowanie próbek do potencjalnego sprowadzenia na Ziemię i test technologii wspierających przyszłe misje załogowe.
Ważnym wydarzeniem była także misja Rosetta Europejskiej Agencji Kosmicznej, której lądownik Philae osiadł na komecie 67P/Czuriumow-Gierasimienko. Był to wyczyn niezwykle trudny z punktu widzenia dynamiki lotu i nawigacji. Pokazał, że robot można wysłać nie tylko na planetę czy księżyc, ale nawet na małe, nieregularne ciało poruszające się w przestrzeni międzyplanetarnej.
W robotyce orbitalnej przełomowe znaczenie miały systemy manipulatorów używane przy wahadłowcach i Międzynarodowej Stacji Kosmicznej. Umożliwiły montaż dużych struktur na orbicie, chwytanie statków zaopatrzeniowych i wsparcie astronautów podczas skomplikowanych operacji.
Autonomia, sztuczna inteligencja i sterowanie z opóźnieniem
W potocznym języku robot kojarzy się z maszyną myślącą „jak człowiek”, ale w kosmosie znacznie ważniejsze są niezawodność i przewidywalność niż widowiskowa inteligencja. Algorytmy stosowane w sondach i łazikach mają przede wszystkim rozpoznawać przeszkody, planować bezpieczny przejazd, kontrolować stan podzespołów i odpowiednio gospodarować energią.
Na niskiej orbicie okołoziemskiej zdalne sterowanie może być względnie szybkie. Jednak przy lotach międzyplanetarnych opóźnienia sygnału uniemożliwiają bieżące prowadzenie robota. Dlatego operatorzy na Ziemi wyznaczają cele, a pojazd sam realizuje szczegóły zadania. To połączenie nadzoru ludzkiego i lokalnej autonomii jest obecnie standardem.
Sztuczna inteligencja w robotyce kosmicznej nie oznacza wyłącznie uczenia maszynowego. Obejmuje też klasyczne metody planowania, diagnostyki i kontroli. W przestrzeni kosmicznej cenione są rozwiązania, które można dokładnie przetestować i których zachowanie da się przewidzieć w warunkach awarii.
Robotyka kosmiczna a przyszłe bazy na Księżycu i Marsie
W najbliższych dekadach roboty prawdopodobnie będą wykonywać znaczną część pracy przygotowawczej przed przybyciem ludzi. Dotyczy to szczególnie Księżyca, który ma stać się poligonem technologicznym dla dalszych misji.
Roboty mogą rozstawiać instrumenty, budować infrastrukturę energetyczną, usuwać regolit z obszarów lądowania i transportować ładunki. W dłuższej perspektywie mówi się także o wykorzystaniu zasobów lokalnych, czyli tzw. ISRU, od angielskiego in situ resource utilization. Chodzi o użycie materiałów dostępnych na miejscu, na przykład lodu wodnego lub regolitu, do produkcji wody, tlenu, osłon radiacyjnych czy materiałów budowlanych.
Na Marsie znaczenie robotów będzie jeszcze większe niż na Księżycu. Dłuższy czas podróży, większe opóźnienia komunikacyjne i trudniejsze warunki środowiskowe sprawią, że systemy autonomiczne staną się nie dodatkiem, lecz koniecznością. Zanim człowiek postawi tam stopę, roboty będą prawdopodobnie badać zasoby, wybierać miejsca lądowania i testować technologie podtrzymywania przyszłej obecności załogowej.
Znaczenie naukowe i praktyczne: czego uczą nas roboty kosmiczne?
Największa wartość robotyki kosmicznej polega na tym, że łączy naukę podstawową z inżynierią stosowaną. Dzięki robotom badamy historię Marsa, aktywność geologiczną księżyców lodowych, skład komet i asteroid oraz procesy zachodzące w atmosferach planet. To wiedza o pochodzeniu Układu Słonecznego, obiegu wody, ewolucji powierzchni i warunkach potencjalnie sprzyjających życiu.
Jednocześnie rozwiązania opracowane dla kosmosu wracają na Ziemię. Dotyczy to systemów autonomicznej nawigacji, miniaturyzacji elektroniki, czujników, odpornych materiałów, precyzyjnych manipulatorów i algorytmów diagnostycznych. Technologie tworzone dla łazika czy ramienia orbitalnego mogą później znaleźć zastosowanie w medycynie, górnictwie, energetyce, ratownictwie czy robotyce podwodnej.
Ciekawym aspektem jest też rola robotów jako „zmysłów” ludzkości. Człowiek nie może jednocześnie stanąć na powierzchni Marsa, zanurzyć próbnika w chmurach Tytana i dokładnie zbadać orbitę asteroidy. Roboty wykonują te zadania równolegle, rozszerzając zakres poznania szybciej, niż pozwalają na to misje załogowe.
FAQ
Czy roboty kosmiczne działają całkowicie samodzielnie?
Nie. Zwykle łączą autonomię lokalną z nadzorem zespołów na Ziemi, które planują cele i analizują dane.
Jaka jest różnica między łazikiem a lądownikiem?
Łazik może się przemieszczać po powierzchni, a lądownik zwykle pracuje stacjonarnie w miejscu osiadania.
Dlaczego nie steruje się łazikiem na Marsie w czasie rzeczywistym?
Powodem jest opóźnienie sygnału radiowego między Ziemią a Marsem, które uniemożliwia natychmiastową reakcję operatora.
Czy robot może naprawić satelitę na orbicie?
Tak, to technicznie możliwe i już testowane, ale wymaga bardzo precyzyjnej nawigacji, dokowania i manipulacji.
Po co wysyłać roboty, skoro można wysłać astronautów?
Roboty są tańsze, mogą działać dłużej i docierają tam, gdzie ryzyko dla człowieka byłoby obecnie zbyt duże.
Czy robotyka kosmiczna wykorzystuje sztuczną inteligencję?
Tak, ale głównie do nawigacji, planowania działań, rozpoznawania przeszkód i diagnostyki systemów, a nie do pełnej niezależności od ludzi.
Jakie źródła energii mają roboty kosmiczne?
Najczęściej są to panele słoneczne albo generatory radioizotopowe, wybierane zależnie od celu misji i warunków środowiskowych.
Czy przyszłe bazy na Księżycu i Marsie będą budowane przez roboty?
Prawdopodobnie w dużej mierze tak. Roboty mają przygotowywać teren, rozstawiać moduły i wykonywać niebezpieczne lub monotonne zadania przed przybyciem ludzi.